

Sep 04, 2026
CAZN | Automatisierungsanwendungslösungen für M8-D-Code-Ethernet-Steckverbinder
Von der autonomen Navigation und Pflanzenlokalisierung bis hin zur visuellen Erkennung, KI-basierten Reifeerkennung, Roboterarmpositionierung, flexiblem Greifen, beschädigungsfreiem Sammeln und autonomem Transport erfordern Obst- und Gemüseernteroboter ein vollständig geschlossenes Betriebssystem. Diese Maschinen müssen kontinuierlich in offenen Obstgärten und feuchten Gewächshäusern betrieben werden, wo Staub, Tau, Fruchtsaft, Vibrationen und unebenes Gelände anspruchsvolle Bedingungen für elektrische Verbindungen schaffen. Die industriellen Rundsteckverbinder von CAZN bieten äußerst zuverlässige Strom- und Signalverbindungslösungen für das gesamte Ernterobotersystem und tragen dazu bei, einen stabilen und kontinuierlichen Betrieb in anspruchsvollen landwirtschaftlichen Umgebungen sicherzustellen.

Ein Obsternteroboter ist auf den koordinierten Betrieb mehrerer Subsysteme angewiesen, und jede Phase ist auf zuverlässige Anschlüsse und elektrische Schnittstellen angewiesen.
Die Navigations- und Positionierungseinheit des Fahrgestells muss Echtzeitsignale von GNSS, LiDAR, IMU, Encodern und Hindernisvermeidungssensoren empfangen. EtherCAT dient zur Echtzeit-Bewegungssteuerung von Servolenkrädern. CAZN M12-Rundsteckverbinder decken mehrere Kodierungskonfigurationen ab, einschließlich A-, D-, X- und L-Kodierung. A-kodierte Steckverbinder werden für Näherungsschalter und analoge oder digitale Sensorsignale verwendet; D-kodierte Steckverbinder unterstützen die EtherCAT-Industrie-Ethernet-Kommunikation; L-kodierte Steckverbinder verarbeiten Hochstrom für Chassis-Servosysteme. M8-Miniatur-Rundsteckverbinder können für kompakte Infrarot- und optische Hindernisvermeidungssensoren verwendet werden. Die Gewindeverriegelung und der IP67-Schutz tragen dazu bei, sichere Verbindungen auch unter Schlamm, Wasserspritzern und ständigen Vibrationen aufrechtzuerhalten.
Chassis-Navigations- und Positionierungssubsystem
Komponenten: Lenkräder/Antriebsmotoren, Radencoder, LiDAR, IMU, GNSS-Positionierung, Hindernisvermeidungssensoren, Fahrwerkssteuerung
M12-Rundsteckverbinder – primäre Schnittstelle
M12 A-kodiert: Näherungsschalter, IMU, Encoder und verschiedene digitale/analoge Sensorsignale
M12 D/X-kodiert: Industrielles Ethernet wie EtherCAT und PROFINET für Echtzeit-Chassis-Servokommunikation
M12 L-kodiert: Hochstrom-Stromversorgung für Fahrwerk-Servomotoren
M8-Rundsteckverbinder: Kompakte Lichtschranken- und Infrarot-Hindernisvermeidungssensoren mit geringem Platzbedarf und Schutzart IP67
Elektrische Kommunikationsschnittstellen: EtherCAT, Modbus-RTU, CAN-Bus (CANopen) und Not-Aus-Sicherheitskreise
Stromschnittstellen: 24-V-DC-Stromkreise; Hochleistungsanwendungen können leistungsstarke M12- oder M16-Steckverbinder verwenden, während Ladeanschlüsse üblicherweise wasserfeste Hochstromsteckverbinder für die Luftfahrt verwenden

Vision-Sensorik und KI-Erkennung fungieren als „Augen und Gehirn“ eines Ernteroboters. RGB-D-Tiefenkameras, End-of-Arm-Kameras und Zusatzbeleuchtung erfassen kontinuierlich Bilder des Obstgartens zur Fruchterkennung und KI-basierten Reifebewertung. CAZN M12 X-kodierte Steckverbinder unterstützen GigE Vision-Anwendungen und ermöglichen gleichzeitig Gigabit-Bildübertragung und PoE-Stromversorgung. Ihre 360°-Abschirmung trägt dazu bei, elektromagnetische Störungen zu unterdrücken, die von Fahrwerksmotoren erzeugt werden, sorgt für eine stabile Bildübertragung und verringert das Risiko von Fruchterkennungsfehlern aufgrund von Signalverzerrungen.
Vision-Sensing-Subsystem
Funktion: Visuelle Ernteerkennung und KI-basierte Reifeerkennung
Komponenten: RGB-Kameras, RGB-D-Tiefenkameras, Global-View-/End-of-Arm-Kameras, Bilderfassungskarten und Beleuchtung
Anschlüsse
M12 X-kodiert: GigE-Industriekameras, die das GigE Vision-Protokoll für die Bildübertragung und PoE-Stromversorgung verwenden
Wasserdichte USB 3.0-Anschlüsse: Platinenmontierte oder kabelgebundene Schnittstellen für kompakte Tiefenkameras
M8: Triggersignale für Zusatzbeleuchtung
Elektrische Schnittstellen: GigE Vision, USB 3.0, PoE-Ethernet und Kamera-Trigger-I/O-Signale

Während der Roboterarmbewegung bilden Servogelenke, Kraftsensoren und Encoder ein geschlossenes Bewegungssteuerungssystem, das eine Kommunikation mit geringer Latenz und eine zuverlässige Stromversorgung erfordert. CAZN M12 D-kodierte EtherCAT-Steckverbinder unterstützen die synchronisierte Mehrachsensteuerung, während A-kodierte Steckverbinder gemeinsame Force-Feedback-Signale sammeln. M16-Stromanschlüsse sorgen für Hochstromstrom für Servosysteme. Zweikanalige Sicherheitsschnittstellen können für Not-Aus-Schaltkreise verwendet werden, um die Sicherheitsanforderungen der Ausrüstung zu unterstützen und den präzisen Betrieb des Roboterarms aufrechtzuerhalten.
Roboterarm-Bewegungssteuerung
Funktion: Positionierung und Annäherung des Roboterarms
Komponenten: Sechsachsiger kollaborativer Roboterarm, Servomotoren, Gelenk-Encoder, Kraftsensoren
M12 D-kodiertes EtherCAT: Echtzeit-Servobus-Kommunikation
M12 A-kodiert: Gemeinsames Encoder- und Kraftregelungssensor-Feedback
Hochstrom-M12/M16-Leistungssteckverbinder: Stromversorgung des Servomotors
Sicherheitskreis: Zweikanalige Not-Aus-Signalschnittstelle über einen Sicherheitsrelaiskreis
Kommunikationsprotokoll: EtherCAT wird häufig für die Closed-Loop-Kommunikation mit geringer Latenz zwischen dem Roboterarm und der Hauptsteuerung verwendet

Der Endeffektor interagiert direkt mit der Frucht und ist einer der anspruchsvollsten Teile des Roboters. Flexible Greifer, Schneidmechanismen, Drucksensoren und Miniatur-End-of-Arm-Kameras müssen auf engstem Raum funktionieren und gleichzeitig Tau, Fruchtsaft und Staub ausgesetzt sein. CAZN M5-Miniaturrundsteckverbinder und M8-Kompaktsteckverbinder bieten einen kleinen Formfaktor, der für beengte Endeffektorräume geeignet ist. Für kompakte Layouts sind auch platinenmontierte SMD-Lösungen erhältlich. Elektrisch-pneumatische Hybridsteckverbinder können elektrische Signalübertragung und pneumatische Schläuche in einer Verbindung integrieren, was flexible Greif- und Schneidvorgänge unterstützt und gleichzeitig eine stabile Rückmeldung für eine beschädigungsfreie Ernte ermöglicht.
End-of-Arm-Werkzeug
Funktion: Flexibles Greifen/Schneiden, beschädigungsfreies Ernten und Sammeln von Früchten
Komponenten: Flexible Greifer, pneumatische Schneidmesser, Saugernteköpfe, Drucksensoren, Miniatur-End-of-Arm-Kameras
Der Endeffektor ist stark Tau, Fruchtsaft und Staub ausgesetzt und erfordert daher ein hohes Maß an Schutz.
M8-Anschlüsse: Miniatur-Endeffektorsensoren, Druckfoliensensoren und kleine I/O-Triggersignale
M12 A-kodiert: Greiferservo- und pneumatische Magnetventilsignale
Pneumatik-Integration: Elektrisch-pneumatische Hybridsteckverbinder, die elektrische Verbindungen und pneumatische Schläuche kombinieren
Schnittstellen: Digitale I/O und analoge Druck-Feedback-Signale; Einige kompakte Endeffektoren können M5-Miniatur-Rundsteckverbinder für platzbeschränkte Platinenmontageanwendungen verwenden
Transfer- und Sammelsystem
Die Förderbänder, Hebemechanismen, Obstbehälter-Positionierungssensoren und Entladeaktoren, die für den Transport und die Sammlung von Früchten verwendet werden, können CAZN M8/M12 A-kodierte Anschlüsse für fotoelektrische Positionierungssignale und Aktorsteuerung verwenden. Diese Schnittstellen unterstützen den automatisierten Transfer und die Sammlung von Früchten. Der Hauptcontroller und das Lithiumbatterie-BMS-Energiemanagementsystem können CAZN-M23-Hochstrom-Stromanschlüsse für den Hauptstromeingang sowie wasserdichte USB- und Ethernet-Schnittstellen für die Inbetriebnahme und Wartung vor Ort verwenden.
Transfer- und Sammelsystem
Komponenten: Förderbänder, Hebemechanismen, Positionierungssensoren für Obstbehälter, Entladeaktoren
M8/M12 A-kodiert: Optoelektronische Positionssensoren und Näherungsschalter
M12-Stromanschlüsse: Stromversorgung des Fördermotors
Steuerung: Modbus oder CAN-Bus zur Mechanismussteuerung
Hauptcontroller und Energieverwaltung
Für einen langfristigen Dauerbetrieb benötigen Agrarroboter stabile Verbindungen zwischen der Hauptsteuerung, dem Batteriemanagementsystem, der Stromverteilungsplatine und den DC-DC-Modulen.
Zu den Kommunikationsschnittstellen gehören EtherCAT, CAN und RS485 (Modbus-RTU).
Stromanschlüsse
Lithium-Batterie-BMS: Hochstrom-wasserdichte Luftfahrt-Steckverbinder wie M23
Interne Niederspannungsabzweige: M12 L-kodierte Steckverbinder für die 24-V-Stromverteilung
Inbetriebnahmeschnittstellen: Wasserdichte USB- und Ethernet-Anschlüsse für Wartung und Fehlerbehebung vor Ort
Typische Anwendungen für Ernteroboter
Fall 1: „Zwillingsroboter“ bei der Apfelernte in Huangling, Shaanxi
Anwendung: Eine standardisierte 500-mu-Zwergapfelplantage mit Ernterobotern, Transportrobotern und Inspektionsrobotern für koordinierte Abläufe und einen vollständigen geschlossenen Arbeitsablauf.
Betriebsablauf: Autonome Fahrwerksnavigation → LiDAR und visionbasierte Apfelreifeerkennung → mehrachsige Roboterarmpositionierung → flexibles Greifen und Ernten → automatische Sammlung und Transport von Obstkisten.
Herausforderungen an die Ausrüstung: Die Bedingungen im Obstgarten unter freiem Himmel setzen die Ausrüstung Schlamm, Wasser, Vibrationen und starker Sonneneinstrahlung aus. EtherCAT-Kommunikation, Bildübertragung von Industriekameras und Servostromleitungen können durch elektromagnetische Störungen von Motoren beeinträchtigt werden. Mehrere Subsysteme, einschließlich Chassis, Roboterarme und Endeffektoren, erfordern außerdem zahlreiche Rundsteckverbinder mit hohem Schutz.
Verbindungsanforderungen: M12 D-codierte EtherCAT-Kommunikationsanschlüsse, M12 X-codierte GigE-Vision-Anschlüsse, M12 L-codierte Servostromanschlüsse und M8-Anschlüsse für Endeffektorsensoren.
Vibrationen im Obstgarten, Tau, Staub und Wasser sind unvermeidlich. CAZN M12-Rundsteckverbinder kombinieren IP67-Schutz und 360°-Abschirmung, um eine stabile Kommunikation in Anwendungen mit mehreren Robotern zu unterstützen und dabei zu helfen, Kommunikationsunterbrechungen und Erkennungsfehler während kontinuierlicher Apfelerntevorgänge zu reduzieren.
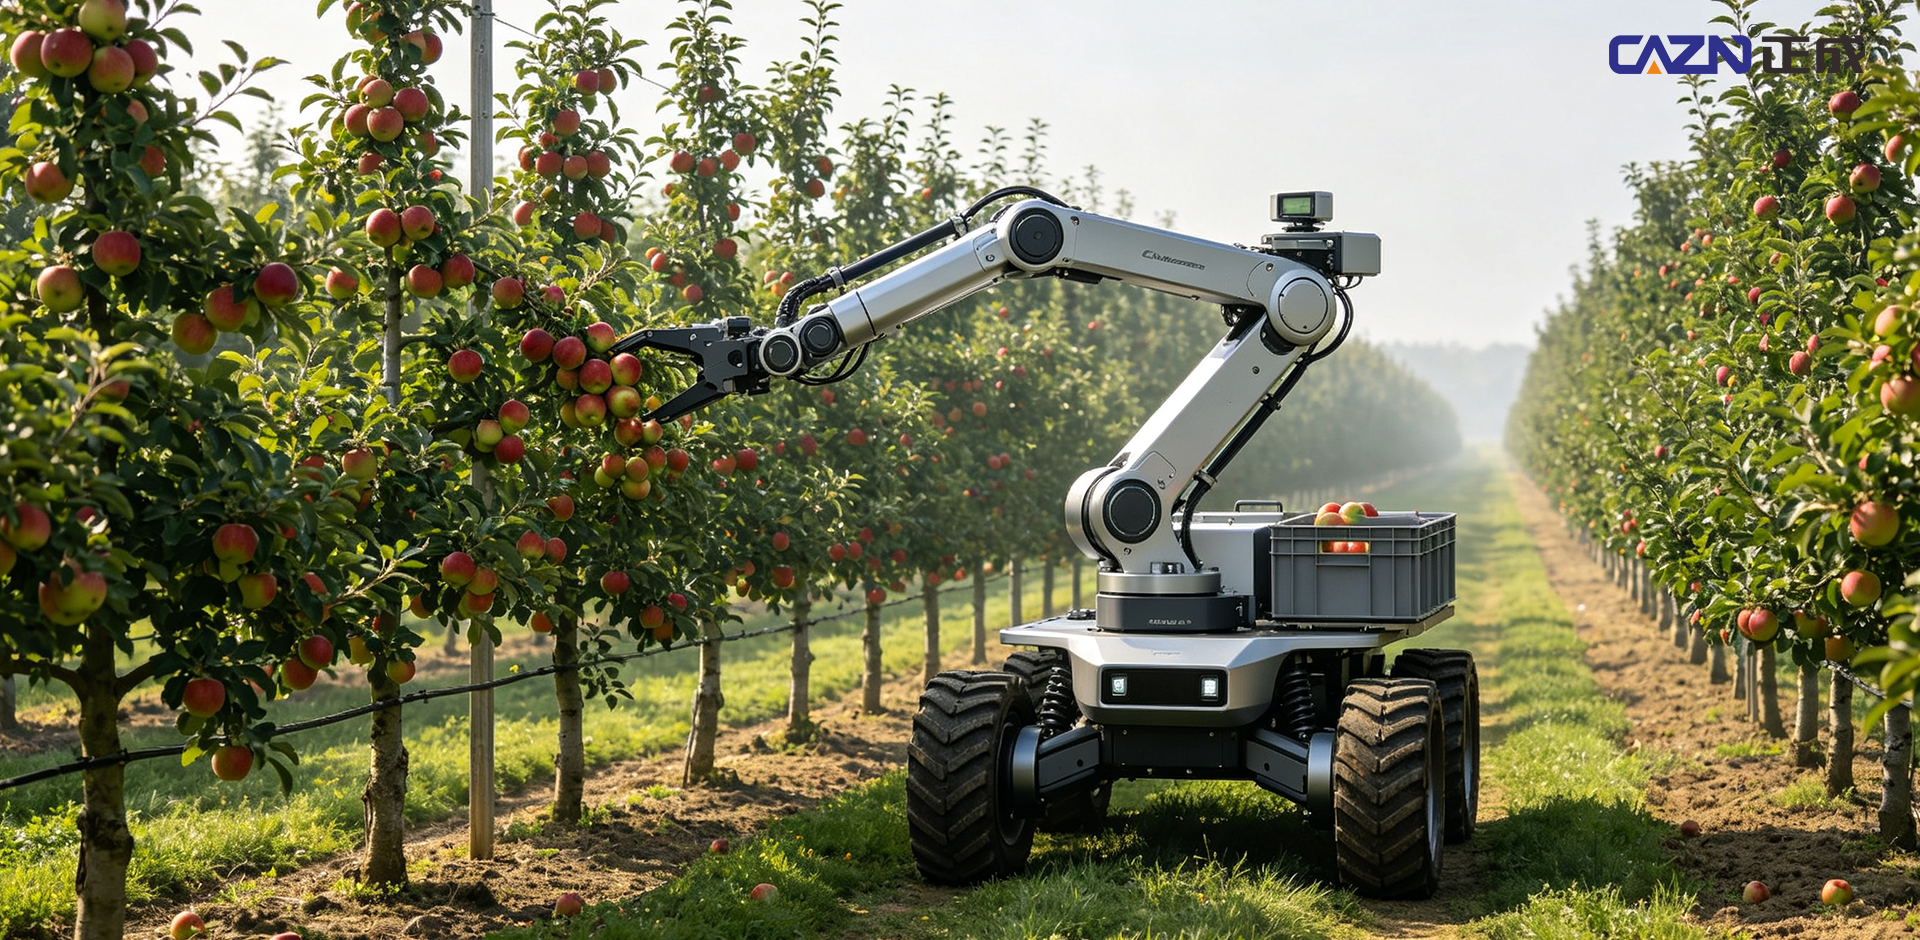
Fall 2: Doppelarmiger Winterjujube-Ernteroboter in Dali, Shaanxi
Anwendung: Winterjujube-Anbau in Gewächshausreihen mit begrenztem Abstand. Zwei Roboterarme arbeiten bei der Ernte und Sortierung parallel und unterstützen so den Betrieb mit mehreren Robotern.
Betriebsablauf: Allradgelenktes Fahrgestell bewegt sich seitlich durch schmale Gewächshausreihen → KI-Vision erkennt Winterjujube-Reife → Zwei Roboterarme ernten gleichzeitig → Flexible Greifer pflücken Früchte während der Sortierung → Automatische Sammlung.
Herausforderungen bei der Ausrüstung: Hohe Luftfeuchtigkeit und Fruchtsaftspritzer sind in Gewächshäusern keine Seltenheit. Endeffektoren haben einen äußerst begrenzten Installationsraum und erfordern zahlreiche Miniaturdrucksensoren und End-of-Arm-Kameras.
Verbindungsanforderungen: M5-Miniaturrundsteckverbinder und M8-Steckverbinder für Endeffektorsensoren, mit M12 A-kodierten Steckverbindern für Druckrückmeldungssignale.
In beengten Endeffektoren in Gewächshäusern bieten die Miniatur-Rundsteckverbinder M5 und M8 von CAZN kompakte Lösungen und unterstützen SMD-Konfigurationen für die Platinenmontage. Ihre Gewindeverriegelung und der Schutz vor Feuchtigkeit und Fruchtsaft tragen dazu bei, stabile Sensorsignale für eine flexible, beschädigungsfreie Ernte aufrechtzuerhalten.
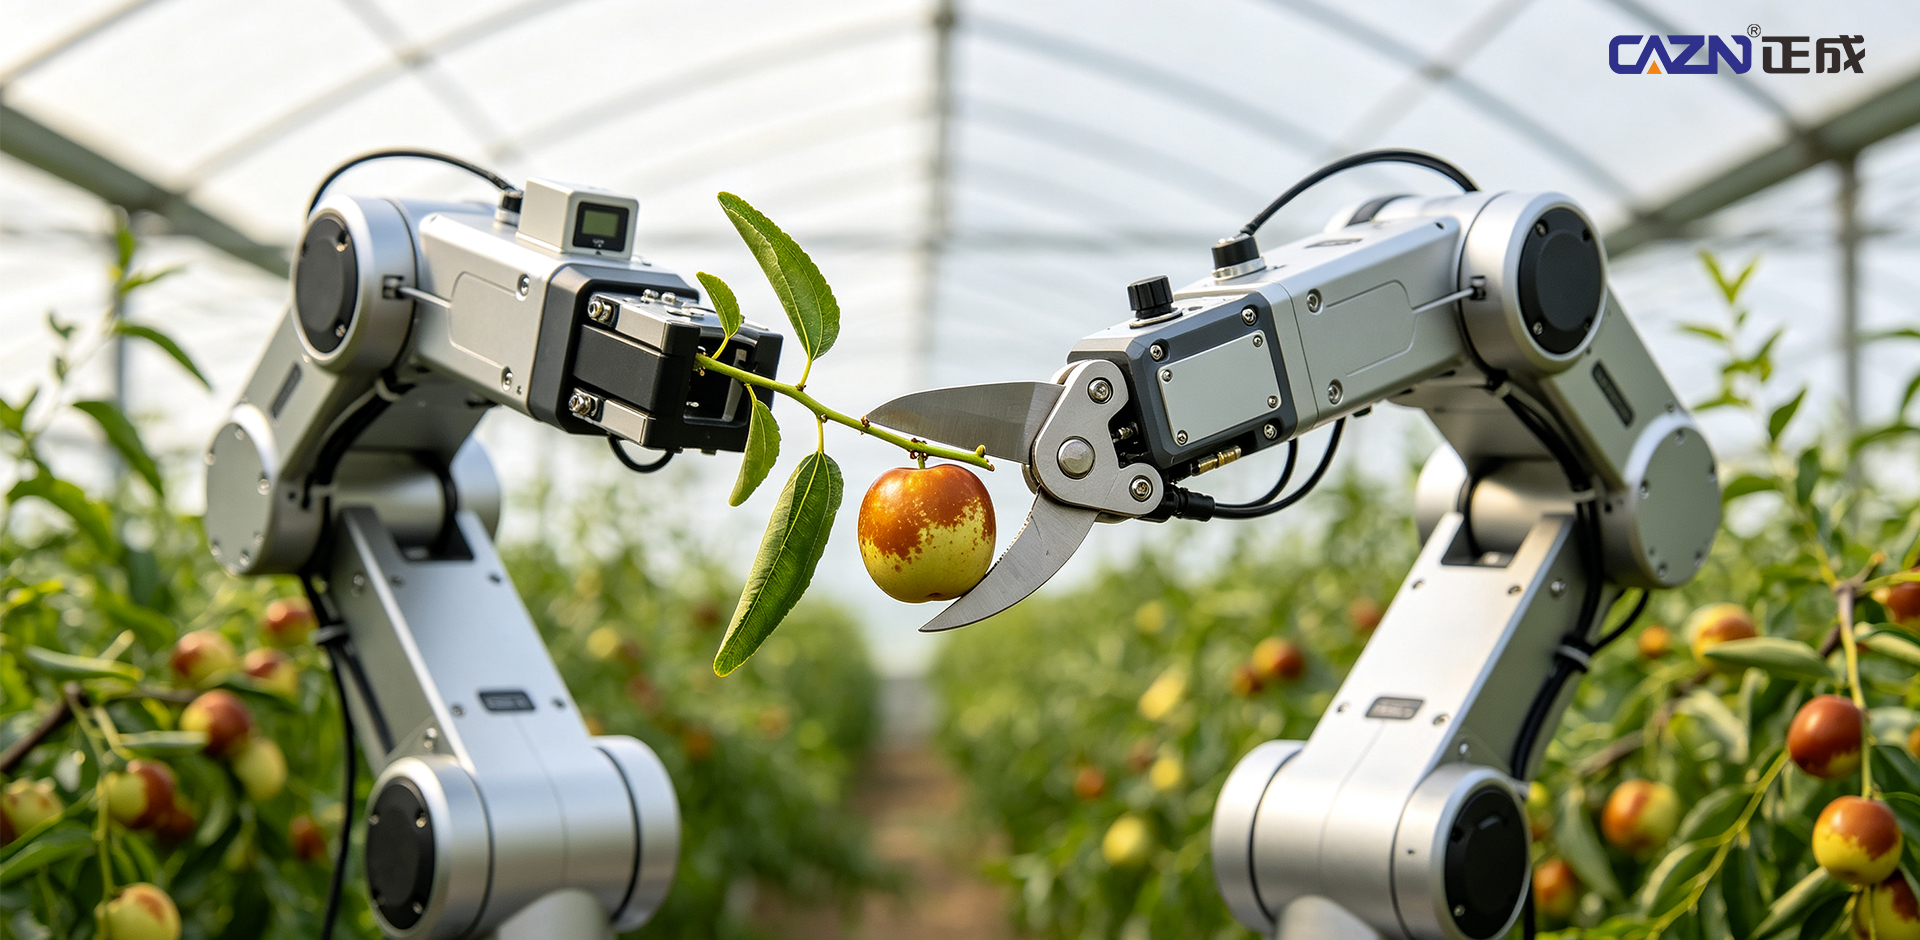
Fall 3: Intelligente Kiwifruchtfarm in Fenghuang, Hunan
Anwendung: Mehr als 20.000 mu an Spalieren angelegte Kiwiplantagen mit einem unbemannten Landwirtschaftssystem, das Inspektion, Ernte, Transport und Obstsortierung umfasst.
Betriebsablauf: Ein autonomes Navigationsfahrgestell bewegt sich unter dem Gitter → Bildverarbeitungssysteme identifizieren Früchte → Roboterarme mit mehreren Freiheitsgraden schneiden Fruchtstiele ab → geerntete Früchte werden automatisch in Sammelbehälter überführt → Transportroboter liefern die Früchte zur Sortieranlage.
Herausforderungen an die Ausrüstung: Obstgärten im Freien bleiben über lange Zeiträume feucht. Ranken und Laub können Geräte behindern, während ständige Vibrationen die Buskommunikation und Sensorsignale beeinträchtigen können.
Verbindungsanforderungen: M12 A/D-kodierte Steckverbinder und M16-Steckverbinder für Stromkreise.
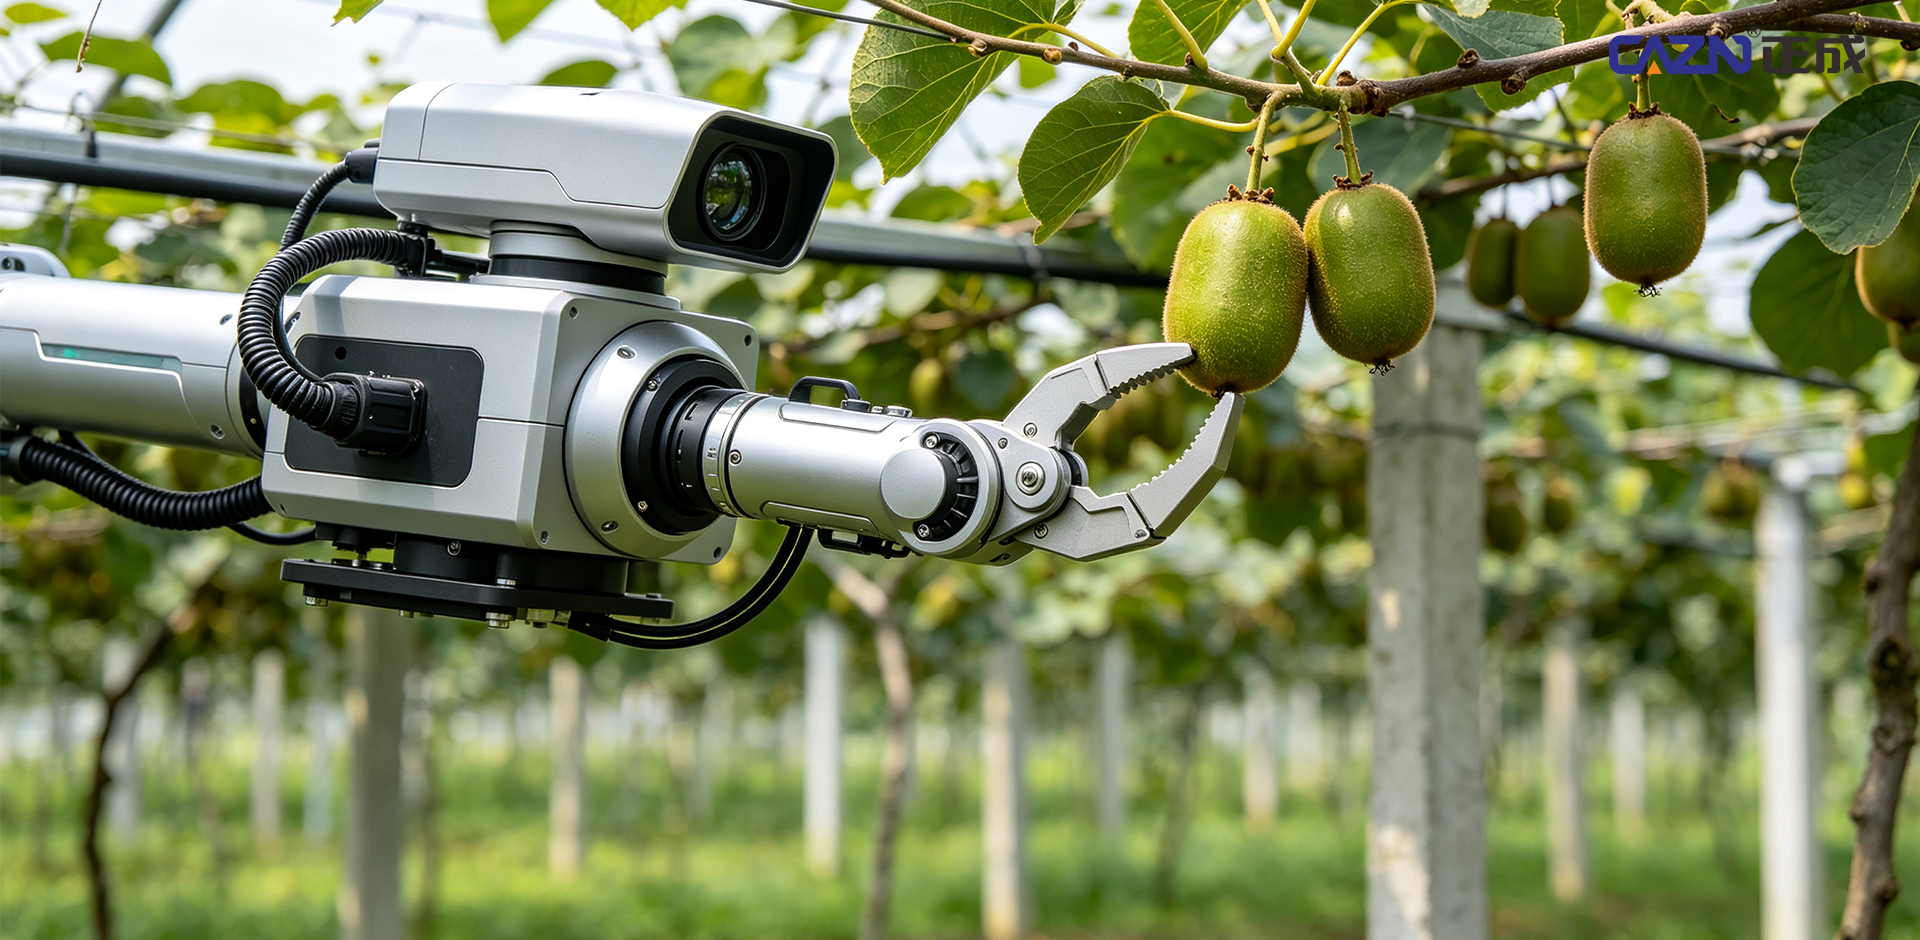
Fall 4: Prototyp der Weintraubenernte in Xinjiang
Anwendung: Eine Raupen-Ernteplattform wird in Spalierweingärten im Freiland eingesetzt. Roboterarme schneiden die Traubenstängel ab, während ein Luftansaugsystem die Trauben in Sammelbehälter befördert.
Herausforderungen im Betrieb: Hohe Feldstaubmengen und große Temperaturunterschiede erfordern eine zuverlässige Fahrwerksnavigation und eine koordinierte Steuerung des Erntesystems. Kommunikationsverbindungen müssen unter anspruchsvollen Außenbedingungen stabil bleiben.

Fall 5: Doppelarmiger Tomatenernteroboter an der Nanjing Agricultural University
Anwendung: Ein Doppelarm-Ernteroboter arbeitet in einem Mehrfeldgewächshaus für den Tomatenanbau. Für die Ernte werden Vakuumsaug-Endeffektoren verwendet. Die Erntezeit für eine einzelne Frucht beträgt Berichten zufolge 5,2 Sekunden und die Gesamtleistung liegt bei etwa 16–18 Tomaten pro Minute.
Herausforderungen an die Ausrüstung: Hohe Luftfeuchtigkeit im Gewächshaus, Zusatzbeleuchtung und Tiefenkameras schaffen komplexe elektrische Bedingungen. Die PoE-Bildübertragung kann durch elektromagnetische Störungen von Servomotoren beeinträchtigt werden.
Verbindungsanforderungen: M12 X-kodierte GigE-Vision-Anschlüsse und M8-Anschlüsse für Beleuchtungsauslösesignale.

Fall 1: Mehrarmiger Apfelernteroboter von FFRobotics, Israel
Anwendung: Standardisierte V-förmige Zwergapfelplantagen in Europa und Nordamerika mit 12 Sätzen parallel arbeitender Roboterarme für die kommerzielle Obsternte in großem Maßstab.
Technische Merkmale: Mehrere Roboterarme arbeiten über synchronisierte EtherCAT-Kommunikation, wobei zahlreiche Servomotoren und Endeffektor-Kraftsensoren einen Langzeitbetrieb im Freien unterstützen.
Herausforderung bei der Verbindung: Mehrere gleichzeitig betriebene Arme können die elektromagnetische Interferenz erhöhen und Anforderungen an hoch abgeschirmte und vibrationsbeständige Steckverbinder stellen.
Fall 2: Robotics Plus Kiwisernteroboter, Neuseeland
Anwendung: Auf Spalieren angebaute Kiwiplantagen, in denen vier Roboterarme parallel arbeiten, um reife Kiwis zu identifizieren, flexibles Greifen durchzuführen und geerntete Früchte automatisch einzusammeln und zu transportieren.
Technische Merkmale: Die verteilte Mehrarmsteuerung erfordert zahlreiche Sensoren an den Gelenken und Endeffektoren des Roboterarms.
Fall 3: Agrobot Erdbeerernteroboter, Spanien
Anwendung: Erdbeeranbau im Hochgewächshaus mit bis zu 24 parallel arbeitenden Roboterarmen. Um Schäden an der weichen Erdbeeroberfläche zu reduzieren, wird eine flexible Ernte eingesetzt.
Herausforderung bei der Verbindung: Extrem begrenzter Endeffektorraum und eine große Anzahl von Miniaturdrucksensoren und -kameras führen zu einer Nachfrage nach kompakten M8/M5-Steckverbindern.
Fall 4: Vakuum-Apfelernteroboter von Abundant Robotics, USA
Anwendung: Zwergapfelplantagen mit einem vakuumbasierten Ernte-Endeffektor. Bei kommerziellen Feldversuchen im Obstbau wurden mobile Fahrgestellsysteme eingesetzt, die mit Vakuum-Ernteköpfen zusammenarbeiteten.
Technische Merkmale: Die integrierte mobile Plattform und das Vakuum-Erntesystem basieren auf zahlreichen Servo- und Bildverarbeitungskomponenten und stellen hohe Anforderungen an die Kommunikationsstabilität.

Von der Jujube-Ernte im Winter in heimischen Gewächshäusern und Apfelplantagen im Freiland bis hin zu Kiwibetrieben und standardisierten Apfel- und Erdbeerplantagen in Übersee hängt die Kommerzialisierung von Ernterobotern von einer zuverlässigen Verbindung zwischen Chassis-Navigation, Vision-Sensorik, mehrachsigen Roboterarmen und flexiblen Endeffektoren ab. Hohe Luftfeuchtigkeit, Staub, Vibrationen, Fruchtsäfte, elektromagnetische Störungen durch Motoren und andere landwirtschaftliche Bedingungen stellen hohe Anforderungen an den Steckerschutz, die Abschirmung, die Umweltbeständigkeit und die Miniaturisierung.
CAZN bietet ein komplettes Sortiment an M5-, M8-, M12-, M16- und M23-Industrierundsteckverbindern für die industrielle Kommunikation über EtherCAT, GigE-Vision-Übertragung, Servostromversorgung und Miniatur-Endeffektor-Sensorsignale. Dieses Produktportfolio bietet eine umfassende Verbindungslösung für Obst- und Gemüseernteroboter und unterstützt Hersteller von Agrarrobotik von der Prototypenentwicklung und Feldtests bis hin zum groß angelegten kommerziellen Einsatz.
Datenschutz-Bestimmungen


